2026年10月18日,中国图学学会人机协作与具身智能专业委员会在福建省厦门市举办“新一代智能制造中的工业具身智能”学术论坛,并召开2026—2027年度专业委员会工作会议。活动吸引近百名来自高校、科研院所及企业的专家学者参与,围绕工业具身智能关键技术、工程应用及学术组织建设开展交流。
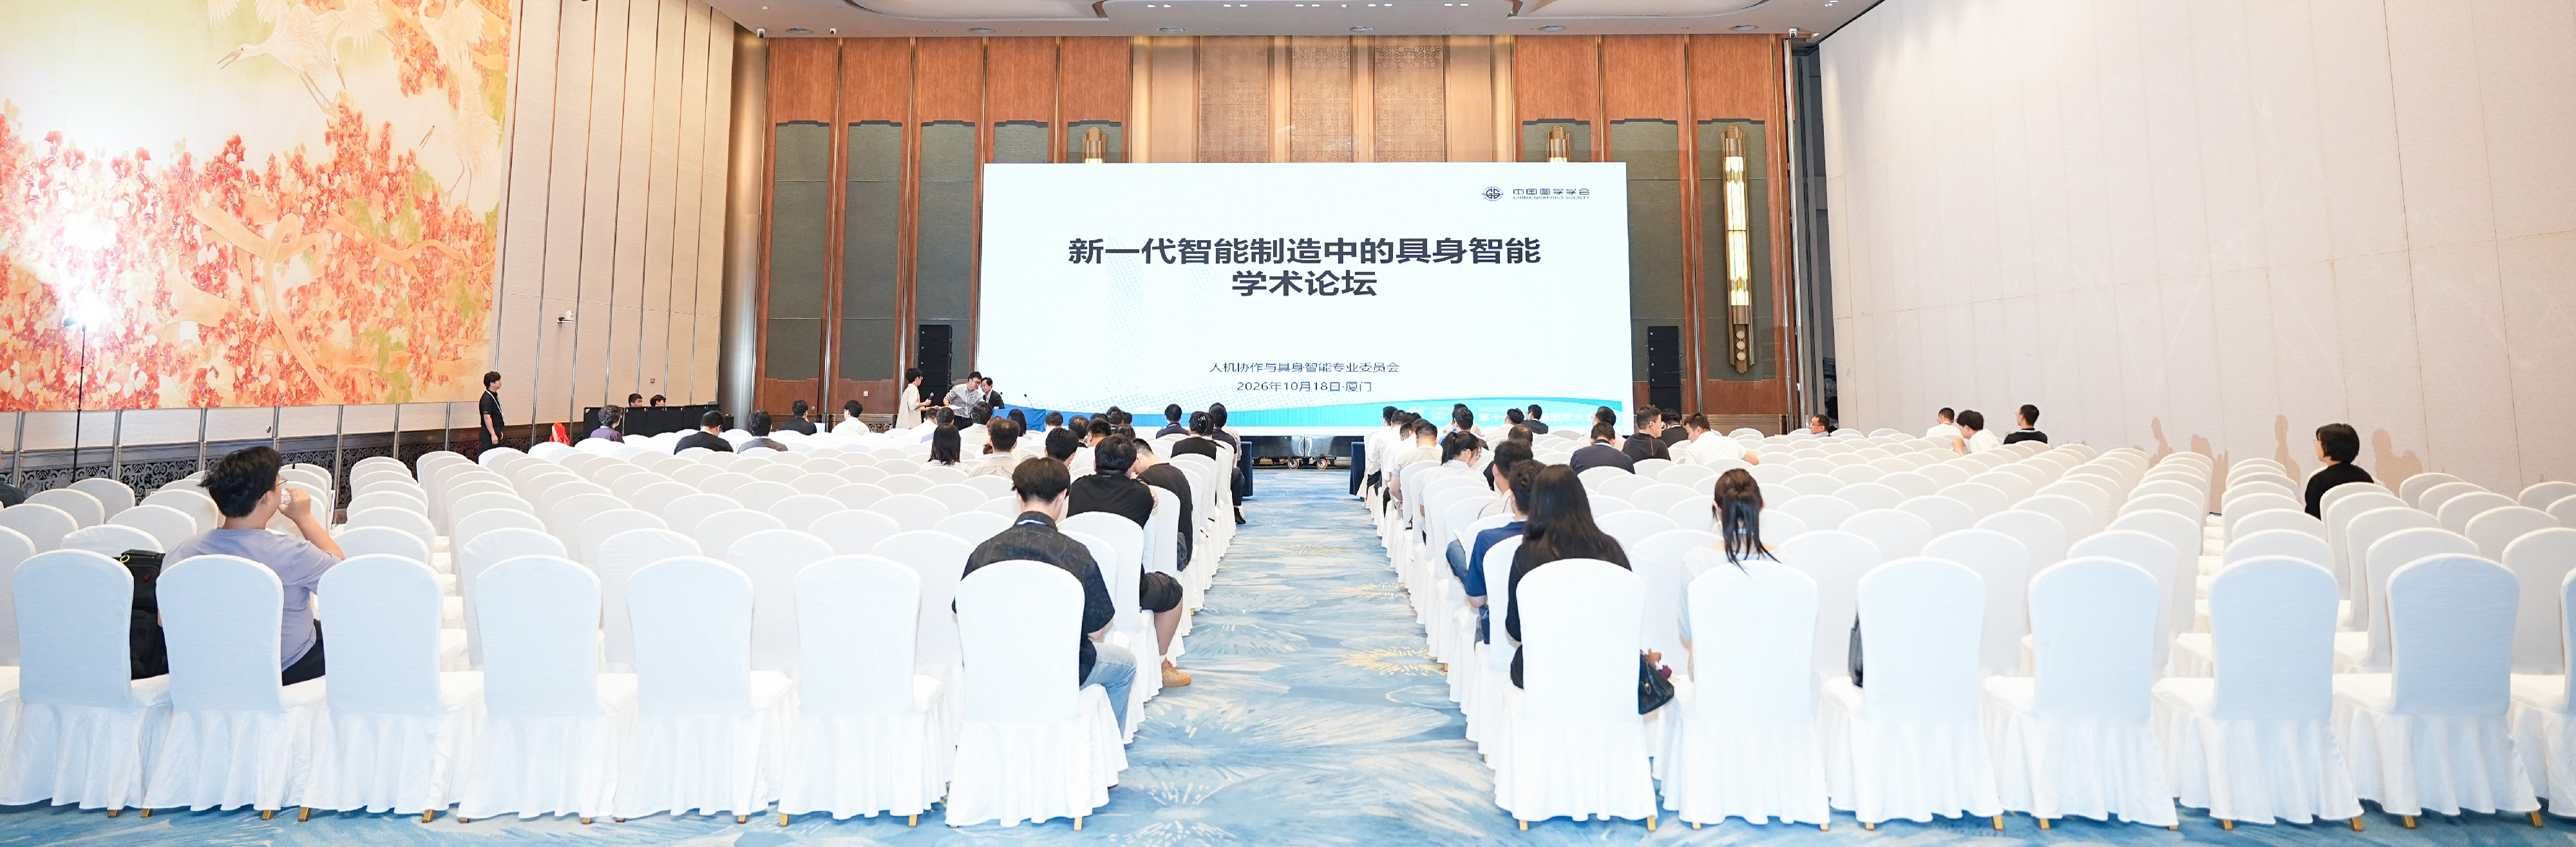
学术论坛现场
学术论坛由专业委员会主任委员、香港理工大学郑湃教授主持。香港理工大学Lihui Wang教授以《Overview of HRC Research in the Past Two Decades》为题,回顾人机协作近二十年的研究进展,重点探讨人体运动预测、多模态机器人控制以及大语言模型和视觉语言模型支持的自适应协作装配,为面向人的智能制造系统提供了新的研究视角。
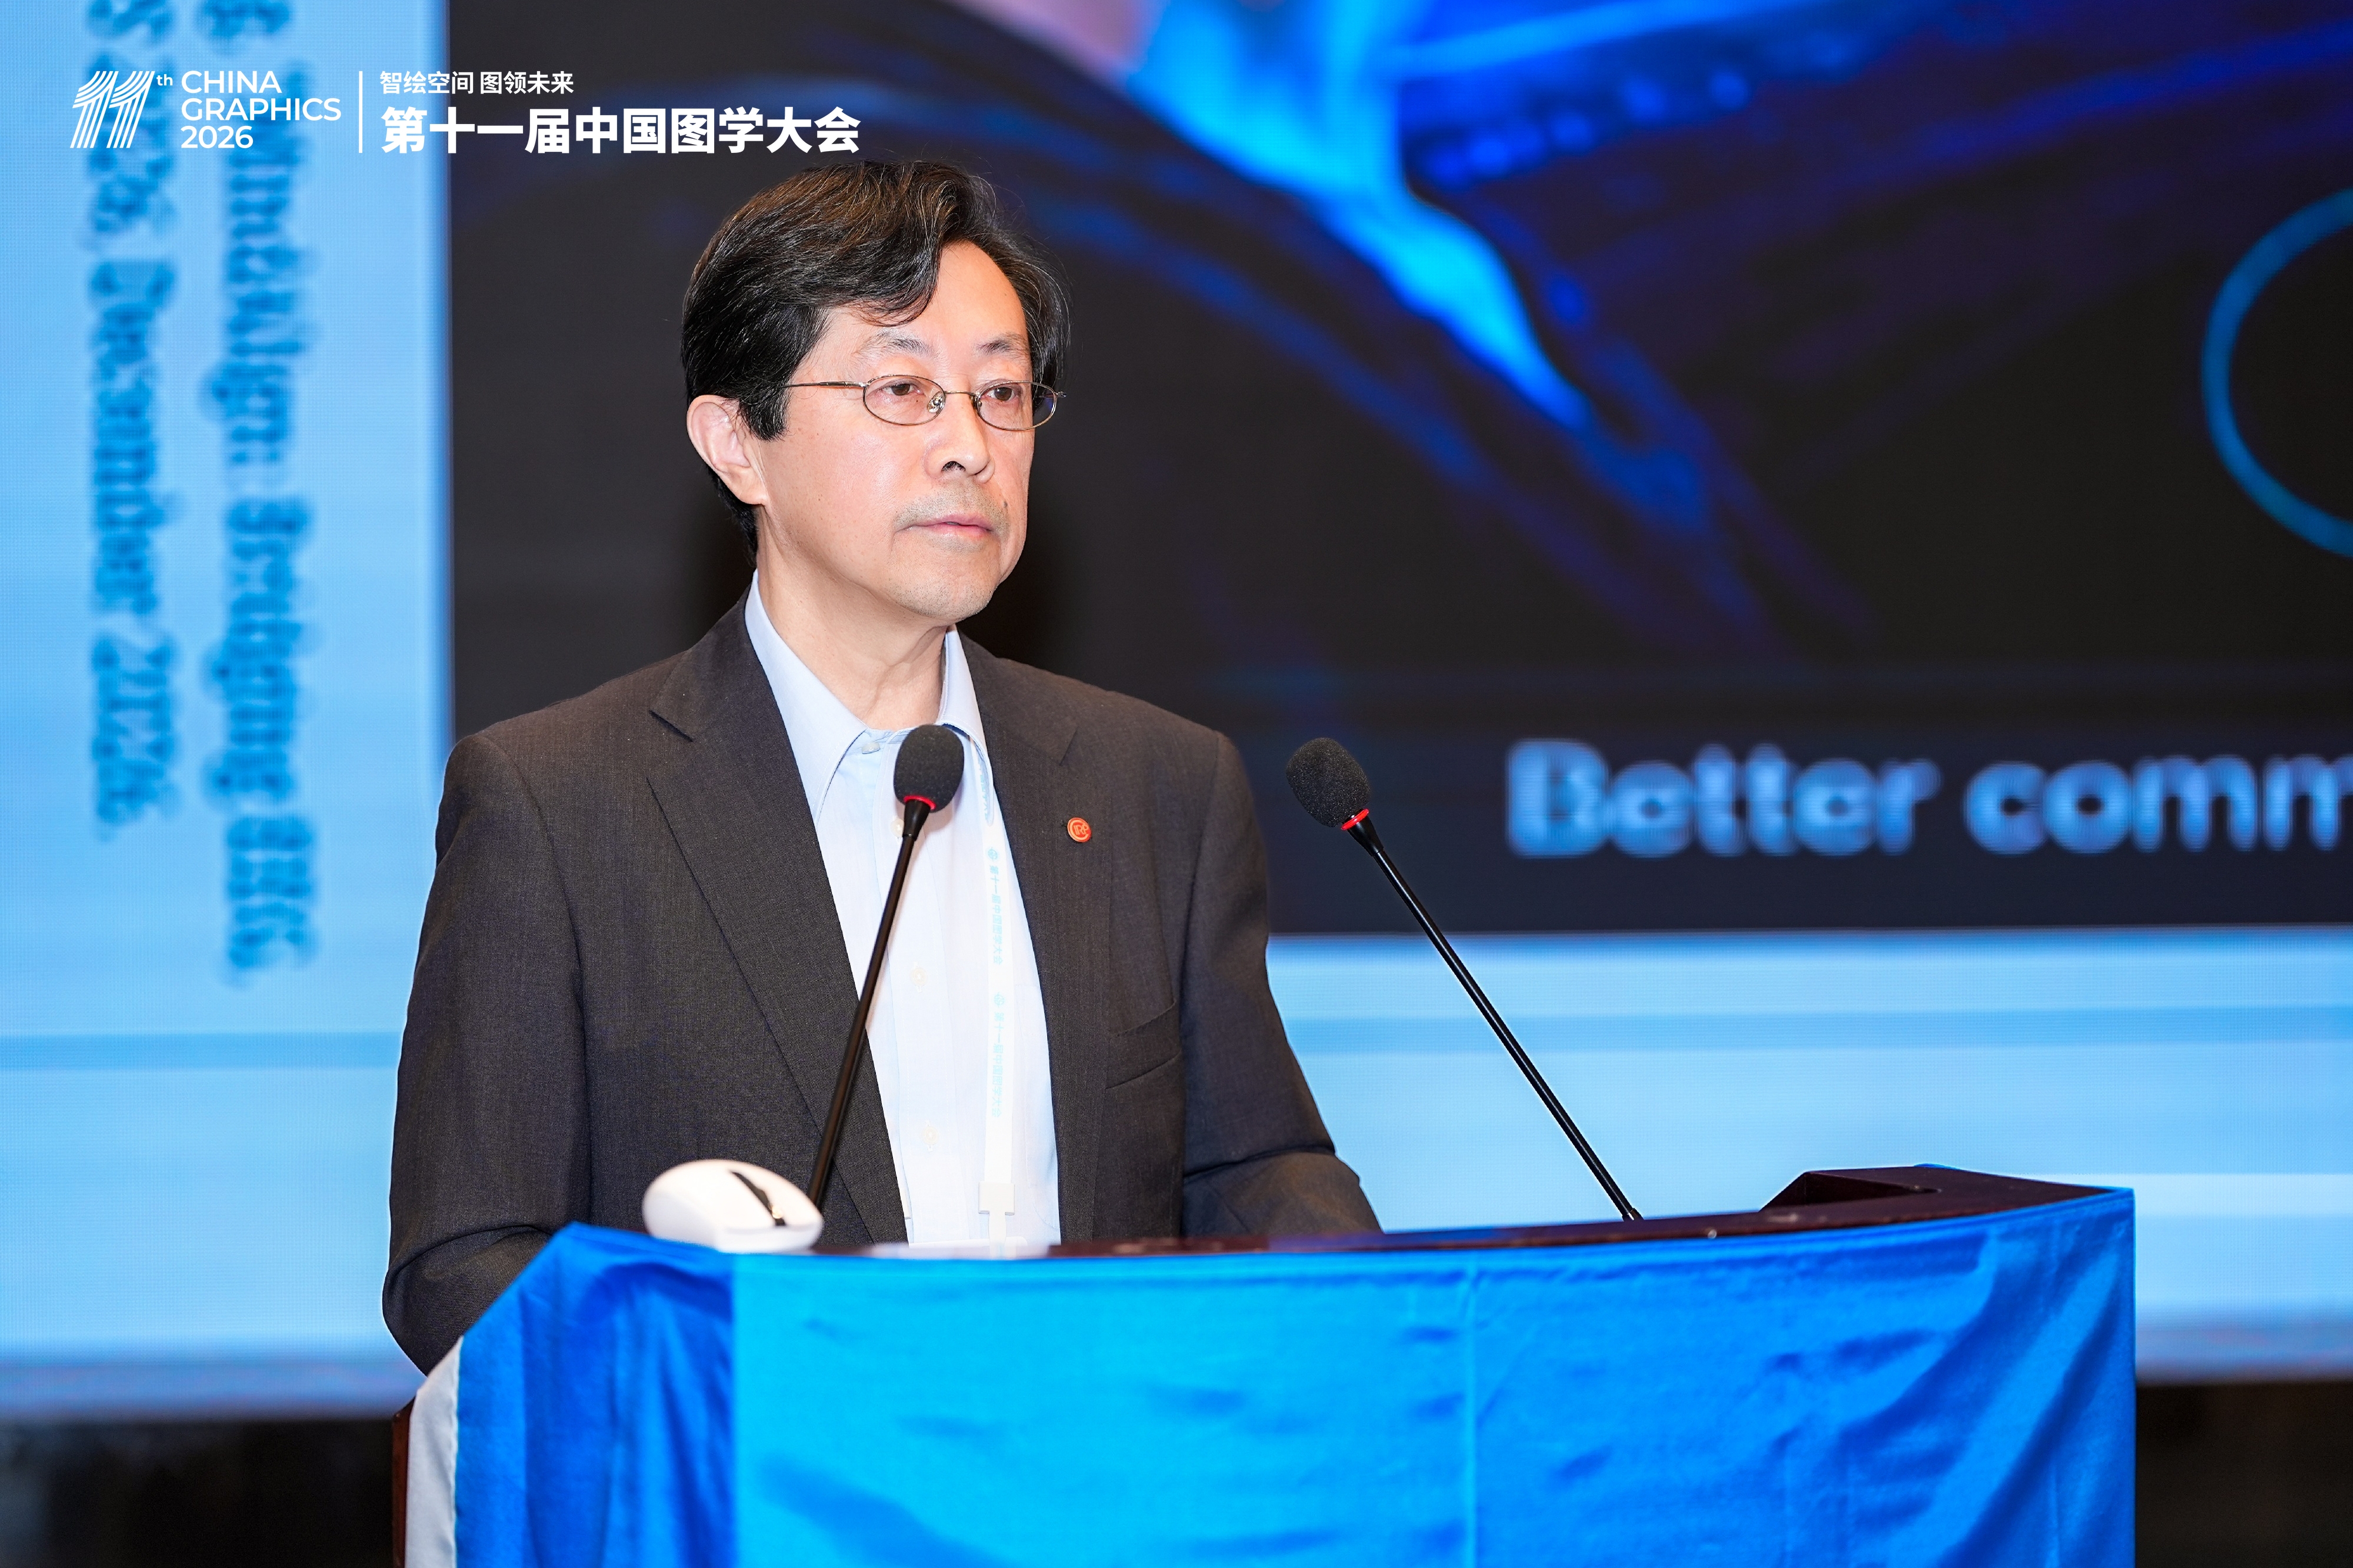
天津大学李树飞教授作《机构创新驱动的具身智能机器人》报告,介绍机器人构型创新设计、智能感知控制及系统研制成果,展示高性能机器人在制造加工、航空航天及特种作业中的应用,探讨机构设计与空间智能、世界模型融合的技术方向。
北京度量科技有限公司首席技术总监王功洁作《高精度动作捕捉——具身智能高质量数据的核心入口》报告,介绍光学动作捕捉在人体运动测量、多模态数据同步采集与机器人动作学习中的应用,讨论高精度数据对模型训练、动作重定向及性能评测的支撑作用。上海达宽科技有限公司首席执行官孟祥敦博士作《柔性力控——引领机器人行业新生态》报告,围绕力觉数据采集、力位混合控制及精密制造应用,阐述柔性力控技术对机器人真实物理交互和工业落地的价值。
四场报告分别从人机协作机制、机器人本体、运动数据和物理交互切入,呈现了工业具身智能从感知理解到可靠执行的关键研究问题,促进了图学、机器人与先进制造领域的交叉讨论。
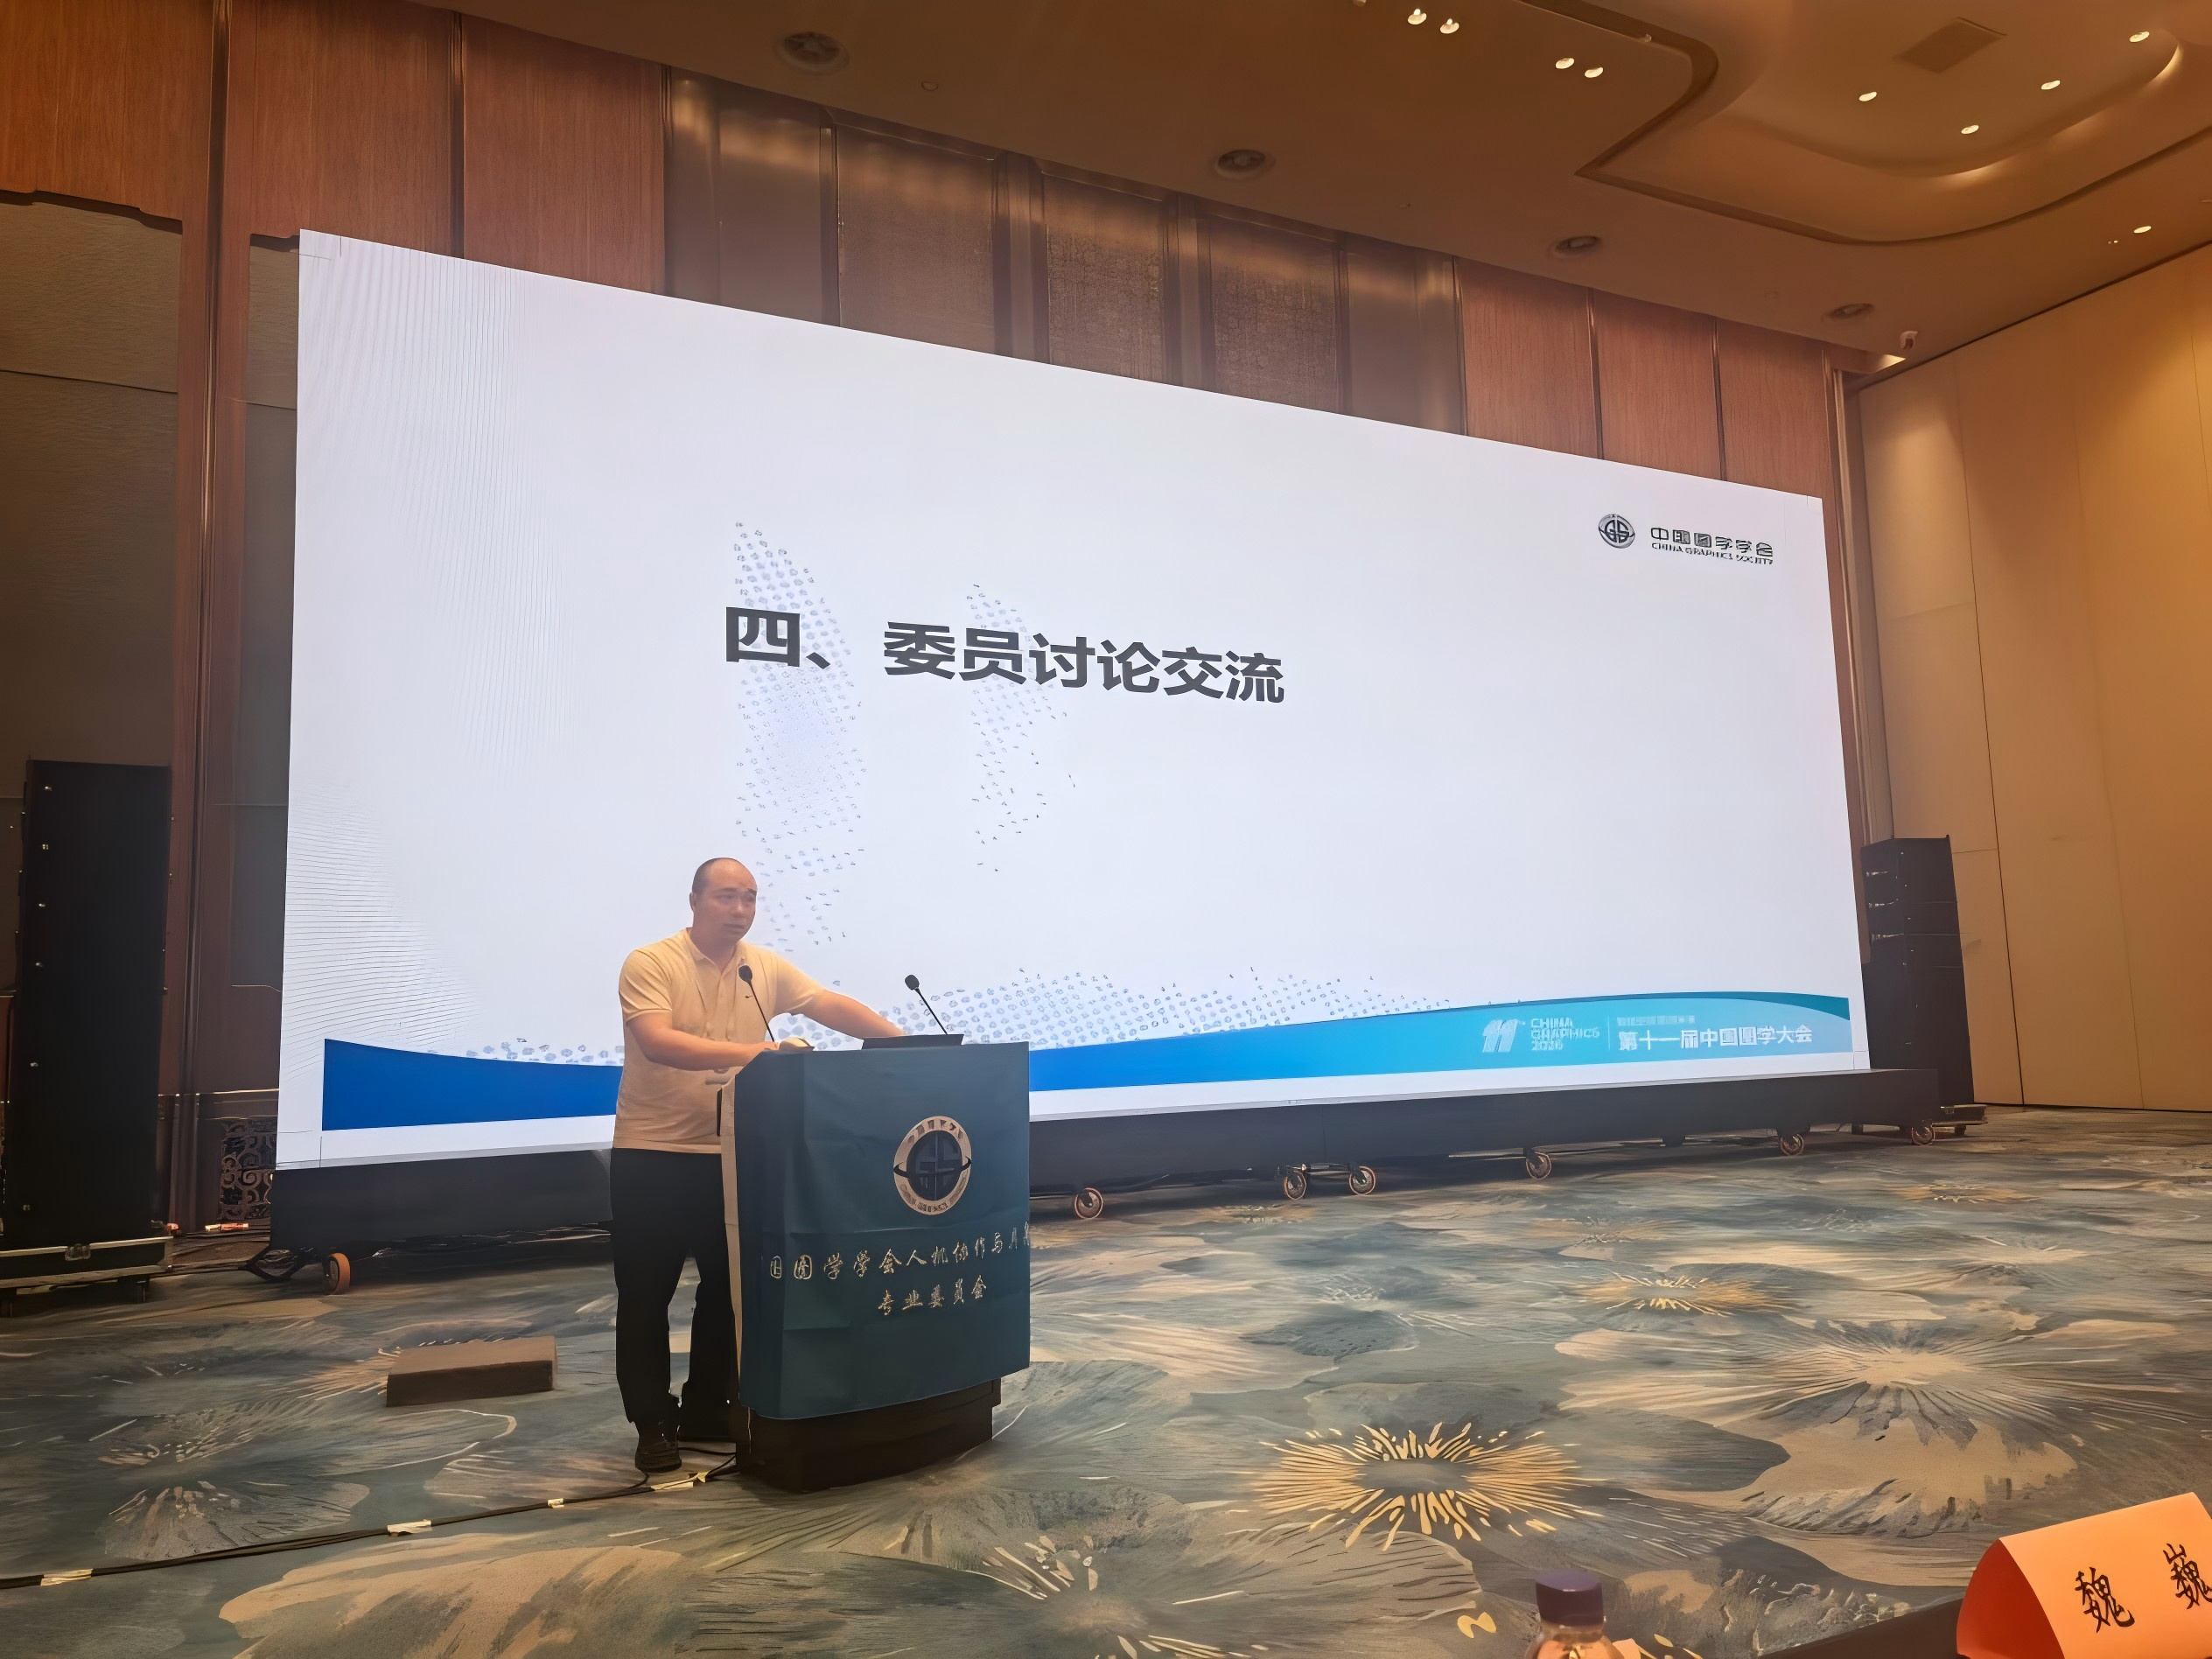
学术交流现场
专业委员会工作会议由西北工业大学逄嘉振教授主持。会议介绍了委员队伍建设及增补情况,学习相关文件精神,交流2026—2027年度工作规划。郑湃教授提出,进一步完善专业委员会工作机制,组织特色学术会议和青年论坛,探索青年委员托举、国际学术会议发起及优秀人才推荐等工作。
交流环节中,浙江大学王柏村、三峡大学董元发、天津大学李树飞、北京航空航天大学王佐旭等20余位委员,就开展科普与成果推广、组织关键科学问题研讨、深化产学研用合作提出建议,强调发挥跨学科平台优势,推动前沿研究与产业需求对接。
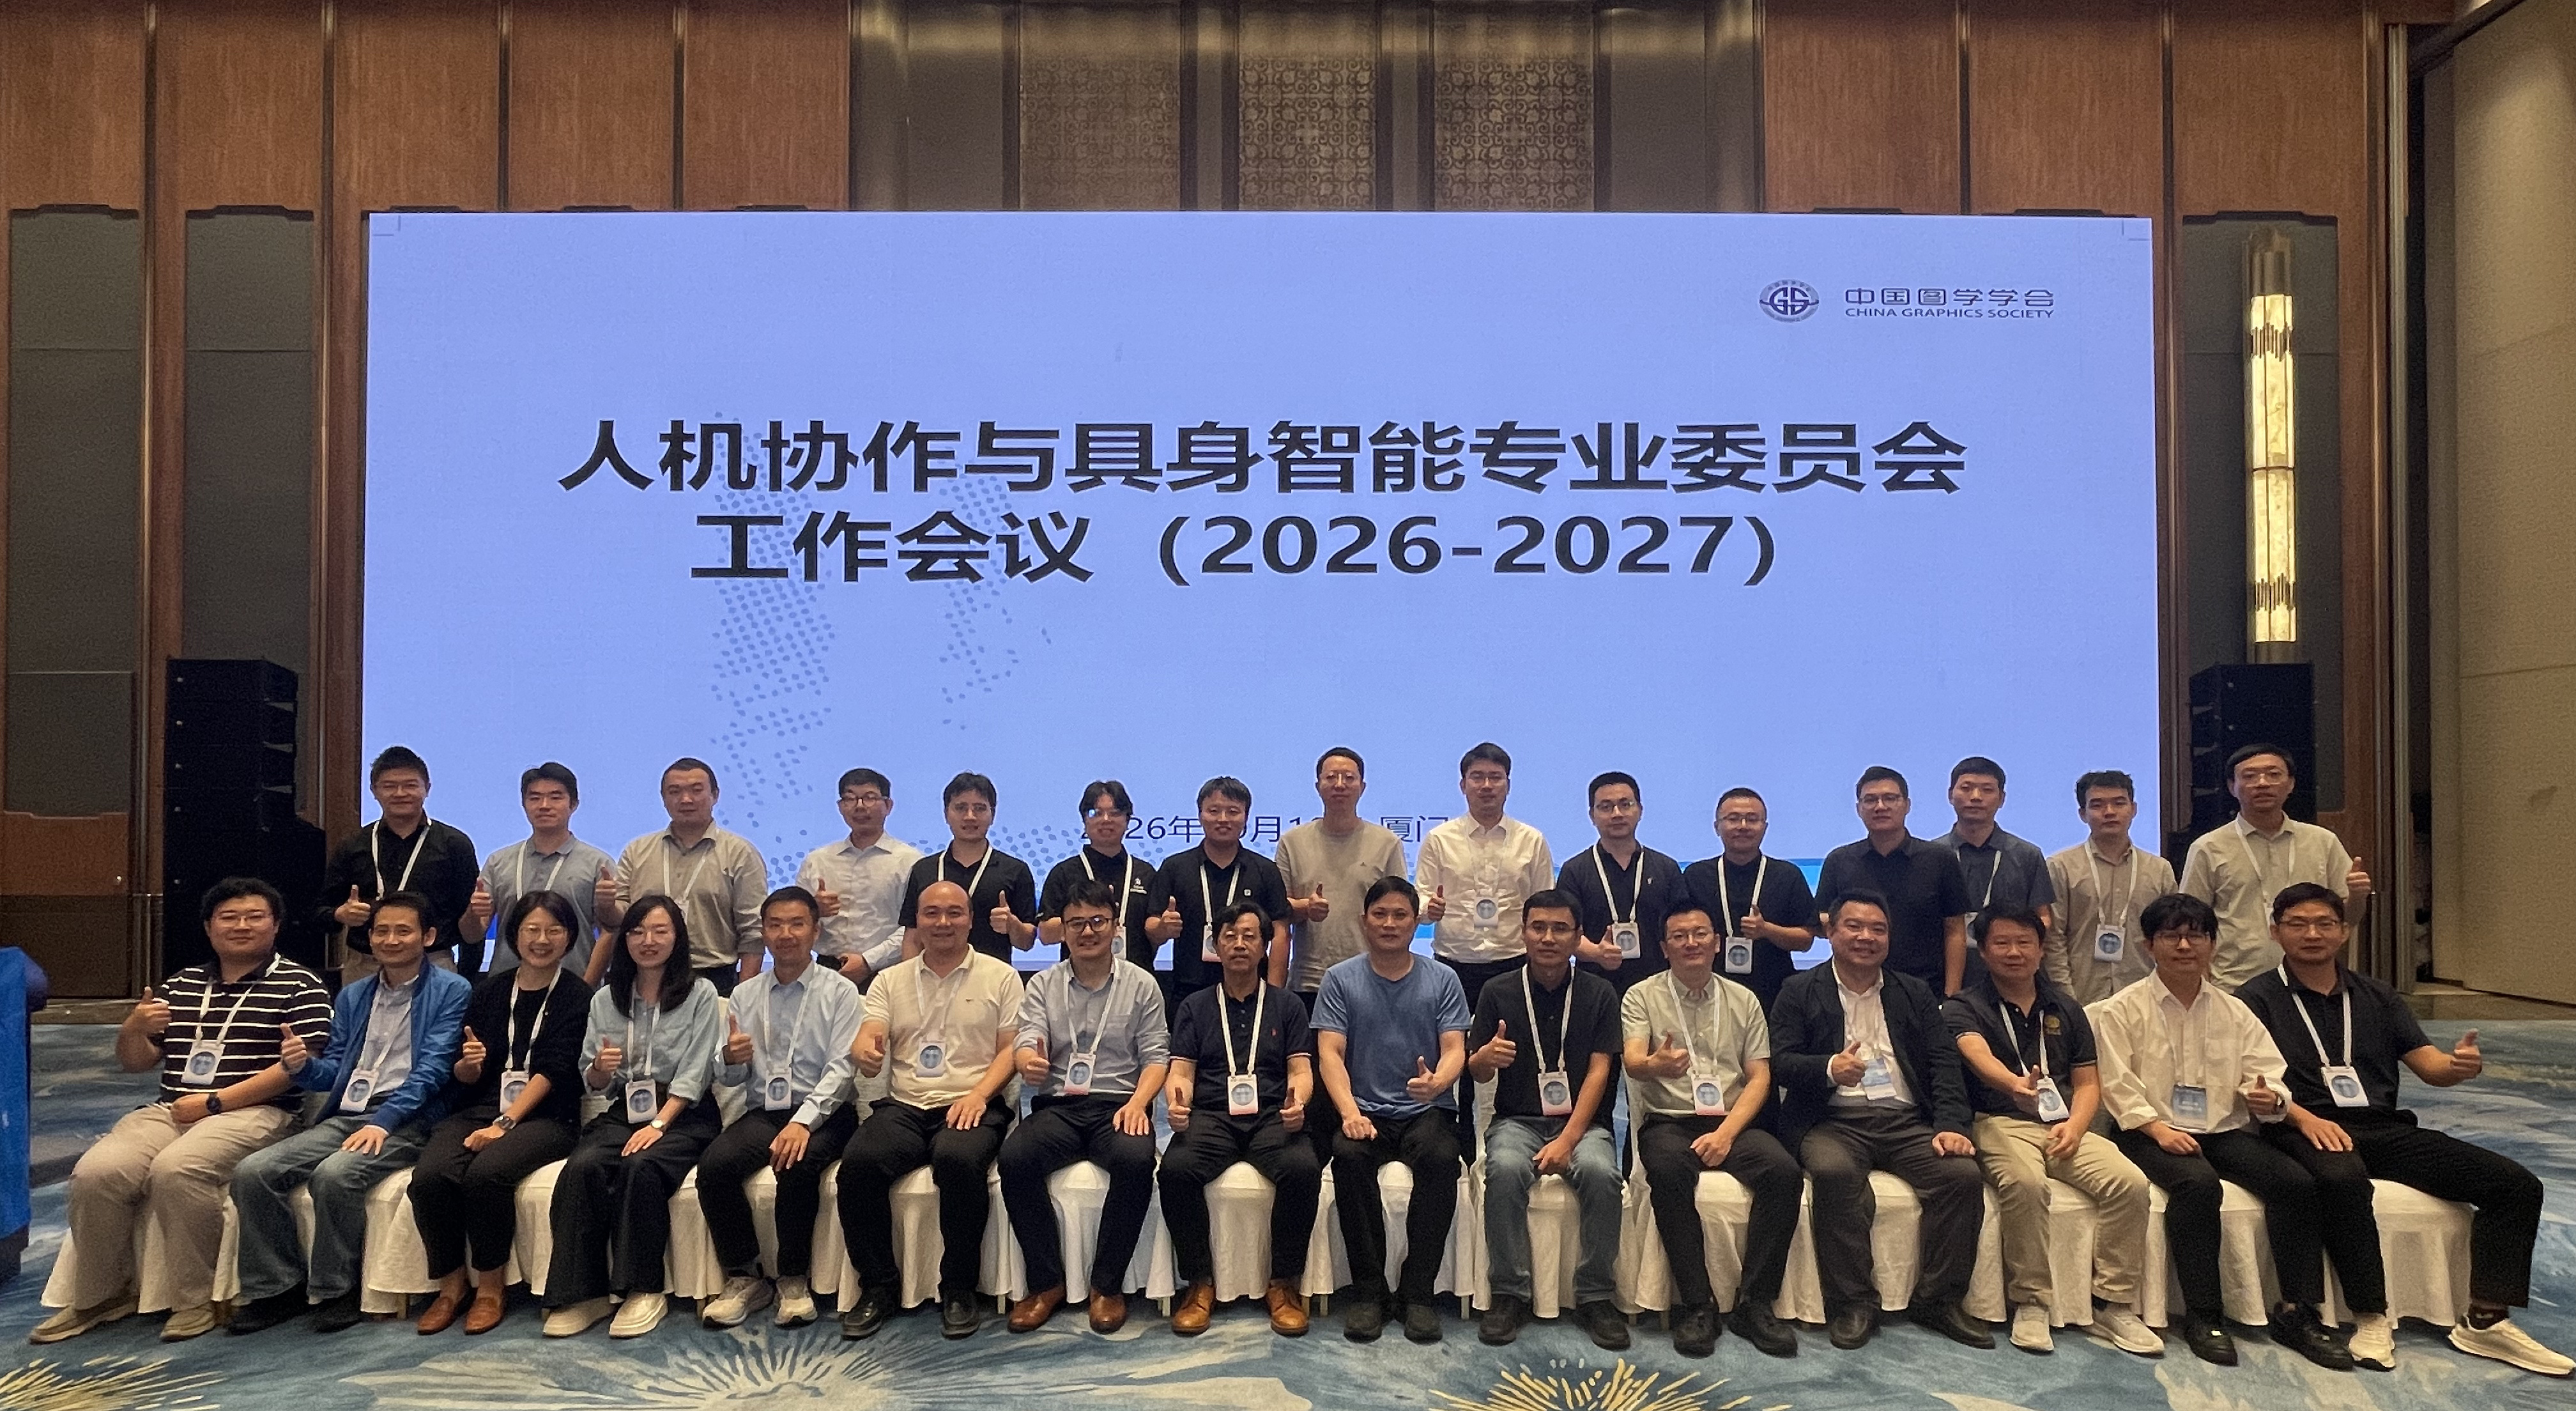
专业委员会工作会议合影
人机协作与具身智能专业委员会依托中国图学学会开展学术交流与学科服务。本次论坛及工作会议结合技术研讨与组织规划,为后续学术活动、青年人才培养和跨领域合作明确了工作方向。