10月17日,第十一届中国图学大会分论坛“从虚拟到实体:具身智能的演进与未来”在福建省厦门市成功举办。论坛由中国图学学会数字媒体专业委员会承办,来自高校及产业界的专家学者围绕具身智能研究进展与落地挑战展开交流。
论坛主席、数字媒体专业委员会主任委员、北京航空航天大学王蕴红教授致辞
本论坛特邀报告聚焦仿真迁移、低空智能与数据构建。
首先,西安交通大学兰旭光教授课题组围绕具身机器人仿真环境与真实场景之间的差异、长尾行为覆盖及虚实迁移等问题,介绍了高逼真具身交互仿真与虚实闭环迁移方面的研究进展。相关工作结合视觉语言模型驱动的场景生成、二维语义高斯背景注入及不确定性引导的迁移机制,探索提升仿真环境保真度与机器人真实场景部署能力。
其次,哈尔滨工业大学(深圳)俞俊教授指出,多模态模型的发展显著推动了具身智能体在感知理解、动作规划与自主决策等方面的能力提升。低空自主智能无人机作为典型应用形态,在低空经济背景下受到广泛关注,但其复杂环境中的感知精度、自主导航与控制决策能力仍面临诸多挑战。报告系统梳理了低空具身智能的最新研究进展,并探讨了未来发展趋势与关键技术路径。
然后,同济大学宋井宽教授围绕视觉—语言—动作模型的泛化问题,分析了具身基础模型在新场景、新任务及未知中间状态下的能力局限,并介绍了团队在具身智能数据构建方面的最新研究进展。
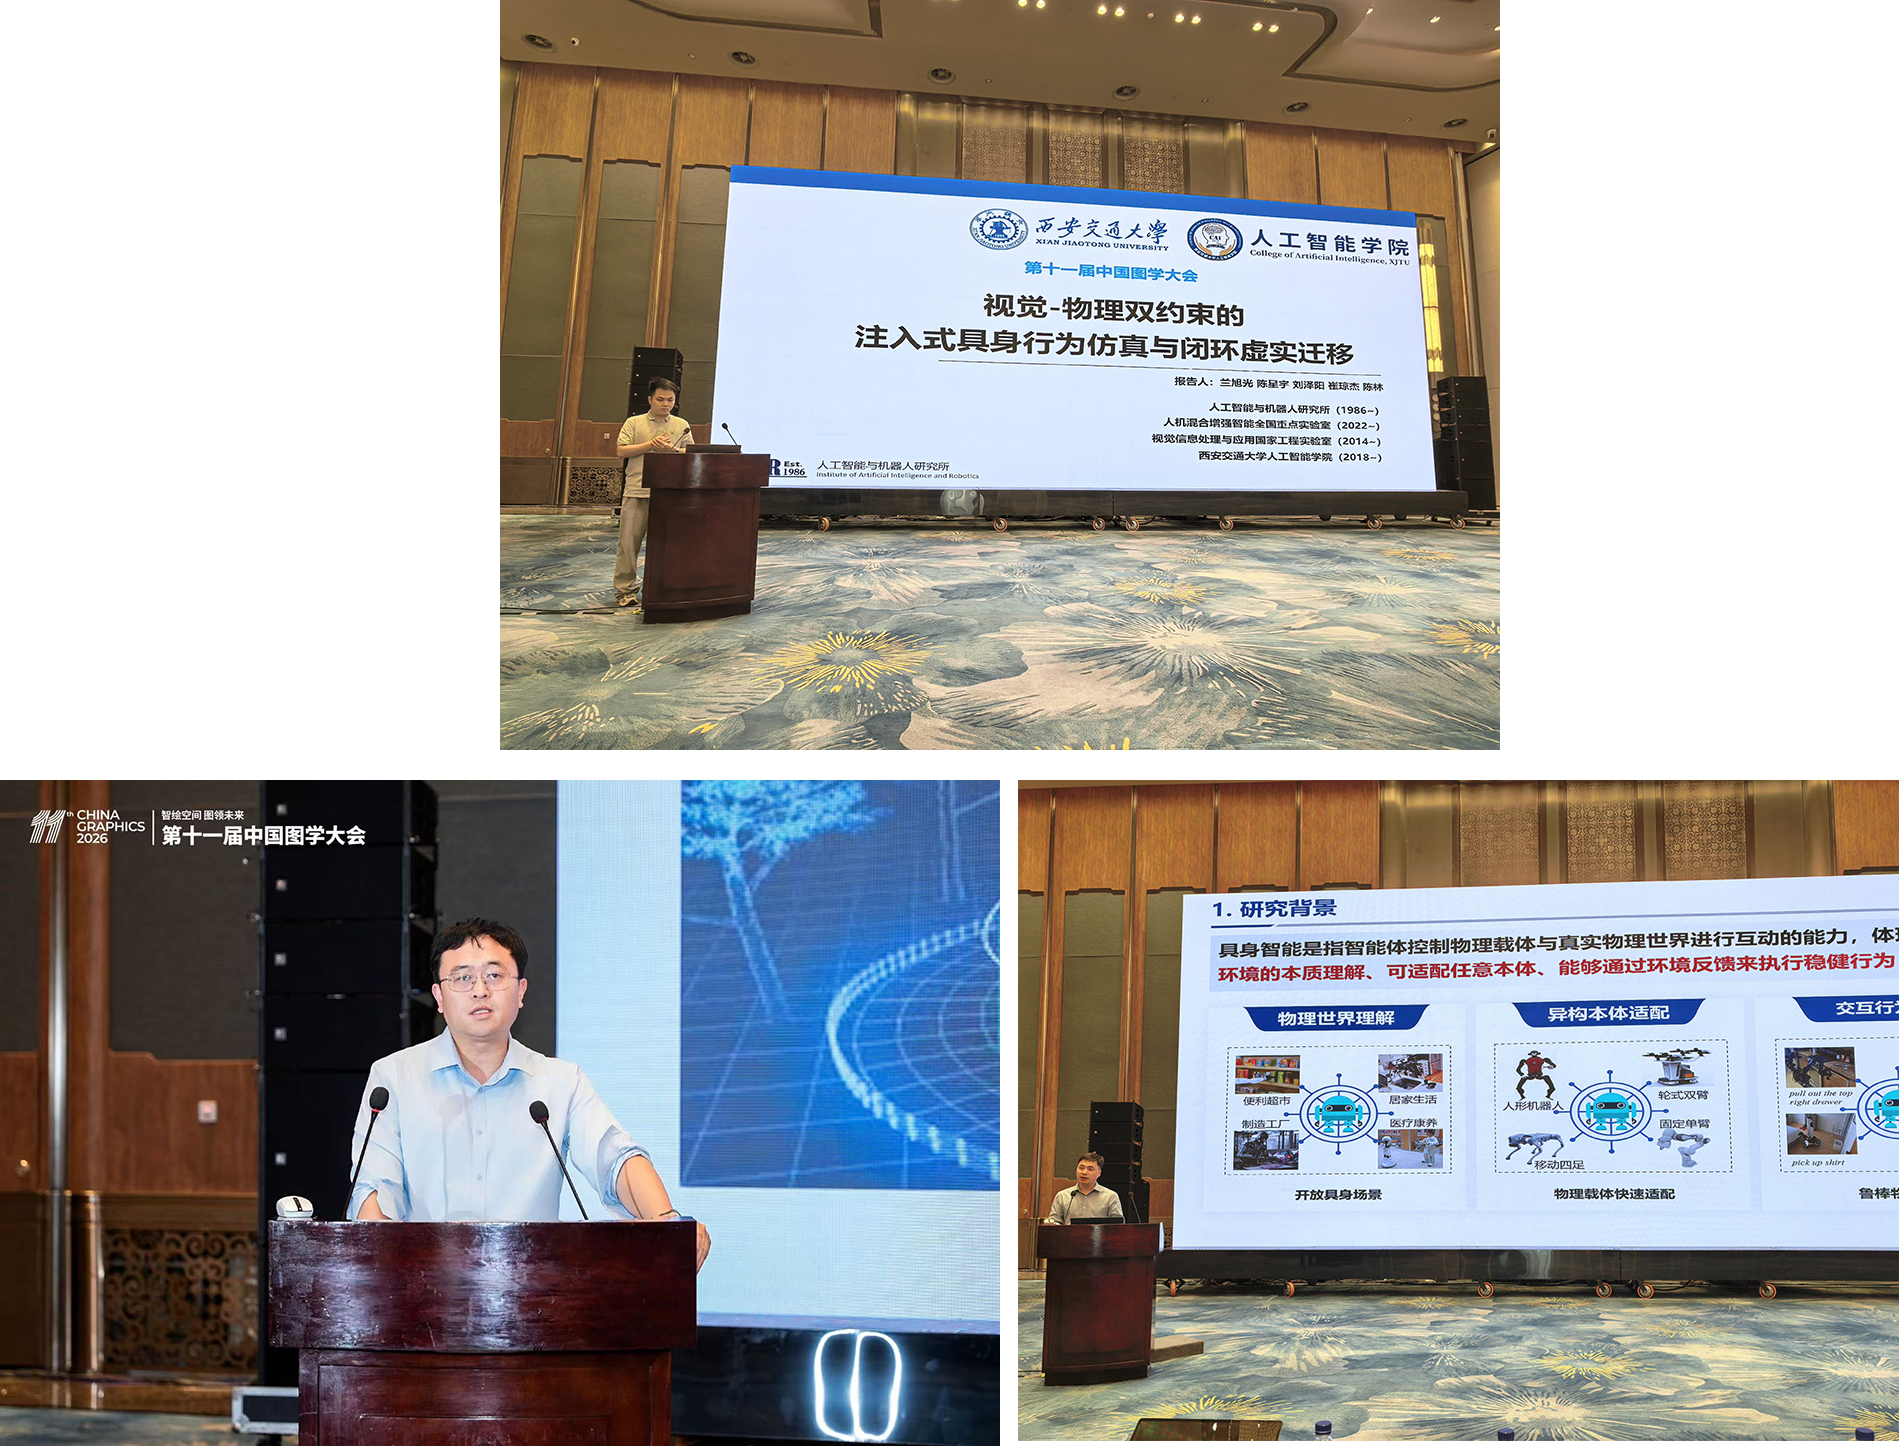
西安交通大学陈林老师、哈尔滨工业大学(深圳)俞俊教授、同济大学宋井宽教授分别作报告
圆桌讨论由杨鸿宇副教授主持。与会专家认为,具身智能的重要进展不仅在于完成更多任务,更在于提升跨场景、跨任务泛化能力,以及开放环境中的自主学习和长期稳定运行能力。围绕视觉感知如何更好支撑行动、具身智能是否存在自身的规模化规律,以及失败经验与在线学习的作用等问题,嘉宾进行了交流。
圆桌讨论环节。从左至右:主持人:杨鸿宇,嘉宾:王程,王蕴红,宋井宽,秦杰,陈林
本次论坛聚焦具身智能的演进与发展,围绕相关前沿进展与关键挑战开展学术交流。